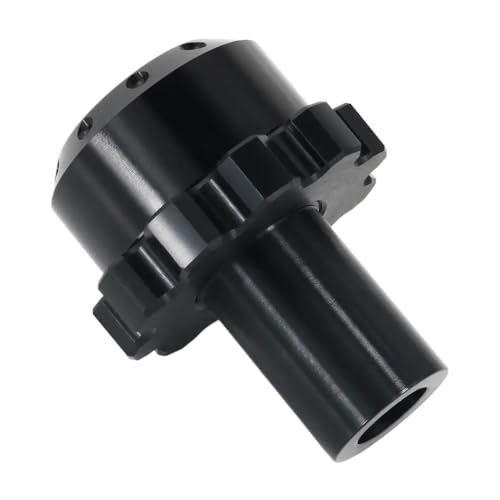
Motorreductor sin escobillas compacto para robótica y proyectos de precisión
Marca: dunnstump.com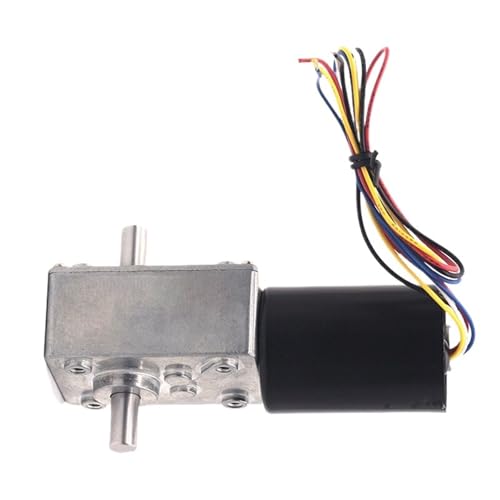
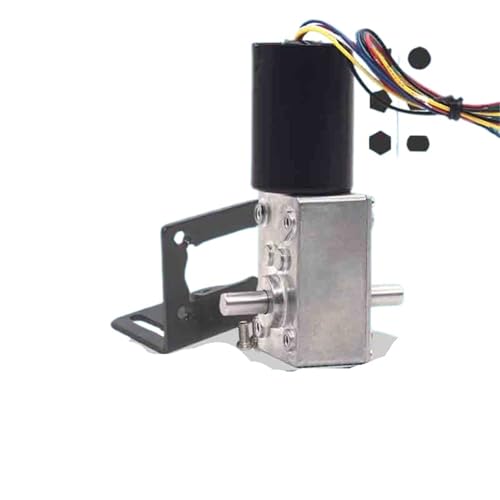
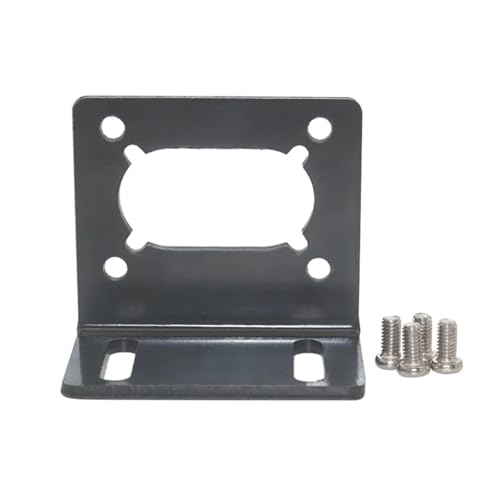
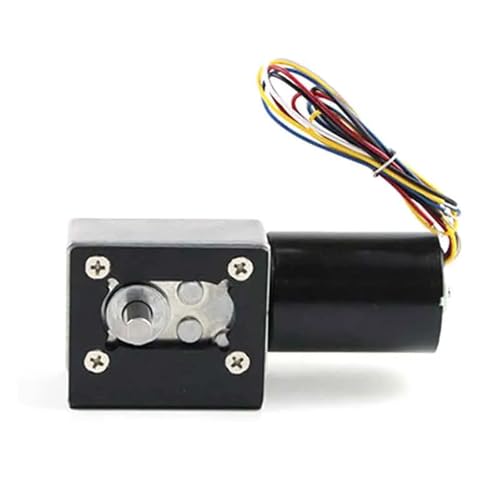
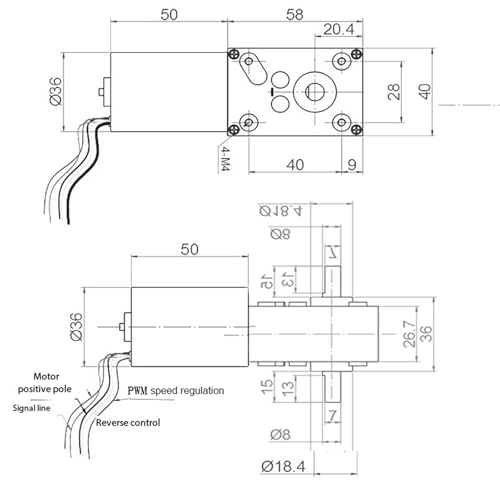
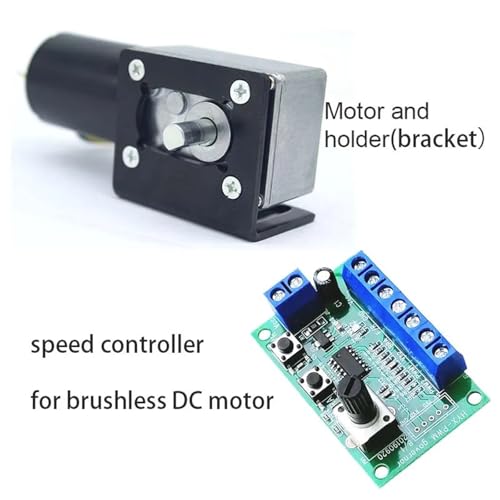

Motorreductor sin escobillas compacto para robótica y proyectos de precisión
Marca: dunnstump.com
Ten en cuenta que los productos en Pre-Order podrían llegar más tarde.
Precio habitual
€307,16
Precio de oferta
€69,99
- 77%
Los gastos de envío se calculan en la pantalla de pagos.
%3Cp%3E%C2%A1%3Cstrong%3EGana%20322%20SimuCoins%20%3C/strong%3Econ%20esta%20compra!%3C/p%3E
FECHA ESTIMADA
ARTÍCULO EN PRE-ORDER
Fecha de disponibilidad:
Reserva tu unidad del próximo lote. Aún sin fecha de envío confirmada por el fabricante. Cancela gratis cuando quieras.

Pago 100% seguro

3 años de garantía

Envío 24/48 horas (Península)*

Atención personalizada